プロジェクトインタビュー
ロボットが初めて見る部品を自分で考えて掴んだ。
わずか4カ月で形にした、知能化工場への第一歩。

T・K 技術系総合職(自動車)
2016~18年トヨタ自動車出向。2021~25年SIA(北米工場)出向。入社から一貫してボディ生産技術に従事してきたが、北米ではボディだけでなく、工場全体の企画も経験。帰任後からフィジカルAI関連の調査を開始。趣味はスキー、飲み会。
T・I 技術系総合職(自動車)
入社時は部品から完成車までの車体の品質管理業務に従事。ボディ生産技術へ異動後、次期車開発や工程計画を経験し、工場企画、先行開発業務を経て、現在は知能化工場開発に携わっている。
Y・N 技術系総合職(自動車)
入社後は製造領域のDXを担当し、異常検知のためのプログラム作成に取り組む。2年目からフィジカルAI関連の業務に従事。趣味は登山、水泳、競技プログラミング。現在、大型バイクの免許を取得中。
このプロジェクトについて
常識の延長ではもう間に合わない。
“考えるロボット”で挑む、工場の未来。
働き手が減っていくことは日本の製造業にとって避けられない未来です。その答えとされてきたのが自働化ですが、SUBARUの生産技術部隊が総力を挙げて自働化設備を導入しても、それだけで補える人財はごくわずかです。このペースではどうやっても労働人口の減少に追いつきません。そのため、常識の延長ではない何か別のブレイクスルーが必要でした。
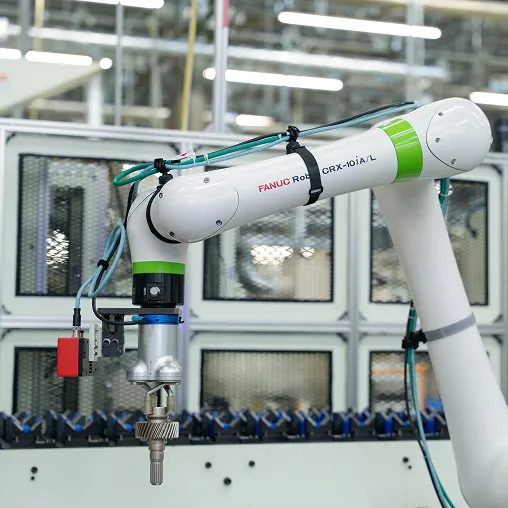
そこでSUBARUが選んだのが、フィジカルAIです。対話型の生成AIが言葉を返すAIだとすれば、フィジカルAIは現実の世界で“動き”を返すAI。従来の自働化設備では部品の向きが少し変わったり、箱がわずかに傾いたりするだけで「動けません」と止まってしまうため、工場には人がやるしかない作業がまだ数多く残されています。その曖昧さを正確に認識し、判断して動けるロボットで挑む。1958年のSUBARU 360量産開始以来クルマをつくり続けてきた工場と、そこで培ったロボット技術という土台があるSUBARUだからこそ、その上に「考える力」を載せるという勝負ができます。
最初の成果が、初めて見る部品でも掴み方を自分で判断するロボット「マスターレスピッキング」です。社内で導入検討を開始してからわずか4カ月で実際の生産ラインに試験導入されました。この技術に挑んだのは、社内から集められた、挑戦を楽しめる“変人”たち。前例のない問いに向き合い続ける3人に話を聞きました。
- ※ マスターレスピッキングは、エウレカロボティックス株式会社の「Eureka AI ビジョンシステム」が備える機能です。本取り組みでは、同システムを組み込んだ設備をSUBARUが構築し、生産ラインへ試験導入しています。

プロジェクトの流れ
調査
世の中にどのような技術があり、それが自社の工場でどう使えるのかを調べる工程です。取り組む価値があるかを見極める、出発点となります。
検討
調査で得た情報をもとに、どの技術に注力し何から着手するのかを決めていく工程です。プロジェクト全体の方向性を定めます。
現場実装
定めた方向性をもとに設備を導入し、実際の生産ラインで使える状態まで仕上げていく工程です。
SCENE01
自働化を積み上げた先に見えた、次の工場のかたち。
桁違いの生産性を目指して始まった、社内のメンバー探しの旅。
──まずは、どんなプロジェクトなのか教えてください。
フィジカルAI、つまり物理的な実体を持ったAIを使って、あらゆる工程をAI自身が自律的に判断して動かせる「超汎用知能化工場」をつくっていくプロジェクトです。背景にあるのは労働人口の減少です。これから人が減っていくのは避けられませんから、工場を稼働させる人員を確保し続けるのは、かなり難しくなっていきます。私たち生産技術はこれまで自働化設備を積み上げ、必要な人員の100分の1程度をカバーするところまで来ました。裏を返せば、ここから先はさらに桁違いの生産性向上に挑む必要があるということ。同じやり方の延長では届かない領域なので、違うアイデアでブレイクスルーする。そう考えて行き着いたのがフィジカルAIでした。
その先に描いているのが、「Software Defined Factory」と呼ばれるソフトウェアで進化していく工場です。今の工場は設備というハードに頼ってものをつくっているので、新しい車種が出るたびに設備そのものを組み替える工事が必要になります。それをソフトウェアを更新するだけで対応できるようにしたい。イメージはスマートフォンと同じですね。OSを更新したり便利なアプリを追加したりするように、工場も新しいクルマに対応していく。極端に言えば、次の日にはもう新しいクルマが生産できてしまうような世界です。
従来は、生産を止められない以上、工場のつくり替えを連休中の工事に頼らざるを得ませんでした。それがソフトウェアのアップデートだけで次の車種に対応できるようになれば、働く人はものを組む作業から「もっと良いつくり方はないか」と考える仕事へシフトできますし、お客様には新しいクルマがより早く届く。たくさんの人がハッピーになる話なんです。
加えて、私たちは「笑顔を実現するための自働化」も掲げています。工場の生産体制に合わせるための残業や土日出勤など、人がやりたがらない大変な作業をロボットに代替してもらうことが、働く人の笑顔につながっていくと思っています。
それを真顔で語るんですよ、彼は(笑)。ただ実際、誰かがブレイクスルーしないと、その笑顔にはたどり着けません。現場の人たちは目の前の生産を一生懸命支えているので、それをやりながらさらに高みを目指すのは難しい。だから私たちは日々の生産から離れ、新しい技術を試すことに専念できる組織としてつくられました。現場の隣に立って、一緒に課題を潰していくチームです。
──メンバーはどうやって集まったのでしょうか?
最初のひとりは私でした。とはいえ当時はAIに触ったこともなく、正直あまり興味もなかったんですよね。2025年10月に部長から「将来的にフィジカルAIが来るから、SUBARUとしてもやっていかなくちゃいけない」と言われて、技術調査に取りかかったのが始まりです。そこから、チームを組むために社内を歩き回りました。探していたのは、自分の業務の枠を超えてでも新しい技術への挑戦を楽しめる、出る杭になれる人。いわば“変人探しの旅”でした。そういう人が、意外といろんな部署に眠っているんですよ。
私はもともとT・Kさんと別の部署で仕事をしていたんですが、日々ちょっとずつ声をかけられまして。「ちょっといい?」と会議室に呼ばれて「やってることを教えてよ」から始まって、会うたびに「これやってみれば」と(笑)。気づいたらもうこのチームにいました。
そうやって見つかった10人ほどが、それぞれ自分の仕事を持ちながら、2カ月ほど集中的に検討してくれました。その流れから、この領域を専門でやる組織として「知能化工場開発主査」ができたんです。専任は私たち3人だけで、Y・Nさんは部署ができてから合流しました。
私は新卒でDX部門に配属されてフィジカルAIが話題になり始めた頃から、自分でこの領域に足を踏み入れました。
Y・Nさんは、業務の傍らで本を読んだり、家に帰ってから勉強したりを自分で積み重ねてきた生粋の“変人”なんですよ。これから大きく伸びる分野ですし、そのスキルを思い切り活かしてほしくて来てもらいました。
SCENE02
鍵は「目」と「手」だった。
前例のない領域を、前例のないスピードで。
──そうして集まったチームは、実際に何から始めていったのでしょうか?
正直、集まってからもまだ答えは見えていませんでした。前例のない領域なので他社を調べても、みんな同じスタートラインに立っているような状態なんですよ。どこかが新しい取り組みを発表したというニュースを見るたびに悔しくてまた頑張ろうと思う。その繰り返しでした。
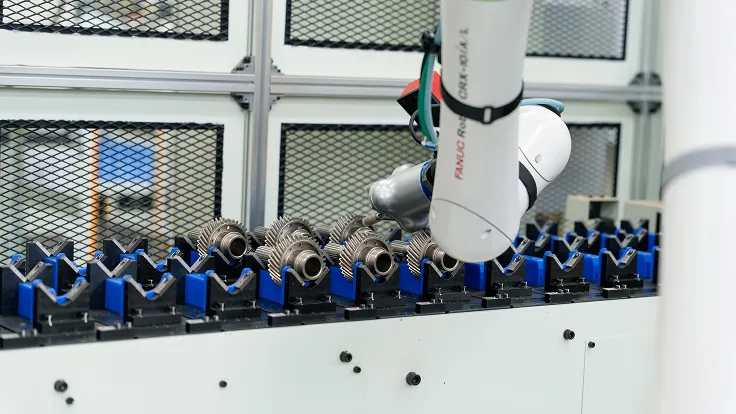
しかも、実際に生産ラインの現場を見てみると、また別の難しさがあります。現場は常に変化しており、同じ状況がないんです。箱の中の部品がたまたま変な方向を向いていたり、カバーがいつもより1枚多くかかっていたり、箱自体がわずかに傾いていたり。人間からすれば大したことのない差でも機械からすると「そこにあるはずなのにない、もう動けません」となってしまう。従来の自働化は部品の位置も動作の手順もあらかじめ厳密に決めておく仕組みなので、こうした小さな曖昧さには対応できないんです。新しいやり方が必要だとわかっていても、答えが出るのを悠長に待っている余裕はない。だったら悩む時間より動きながら考える方を選ぼうと決めました。
──答えのない中でどうやって突破口を見つけたのですか?
他社、設備メーカー、大学や研究機関まで、技術が進んでいるところへ、ありとあらゆる場所を見に行きました。見て、メンバーと話し合う。それをひたすら繰り返すうちに行き着いたのが「目」と「手」でした。物体を認識する技術と、ものを掴む技術。この2つさえ自分たちのものにすれば、工場の大半の作業はブレイクスルーできるとわかったんです。ロボットが何もかも自律的に考えて動く姿を最初から目指すのではなく、まずこの2つの技術要素を押さえて、これまで培ってきた自働化の概念やプログラムと組み合わせる。それが最も効率的な第一歩だと考えました。
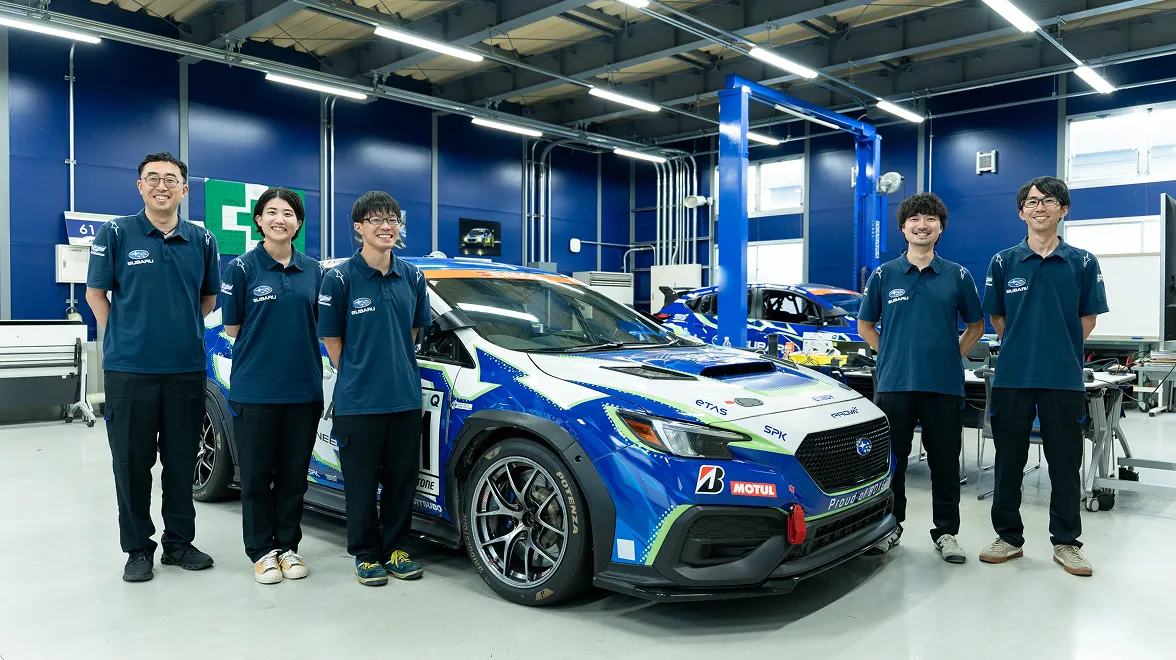
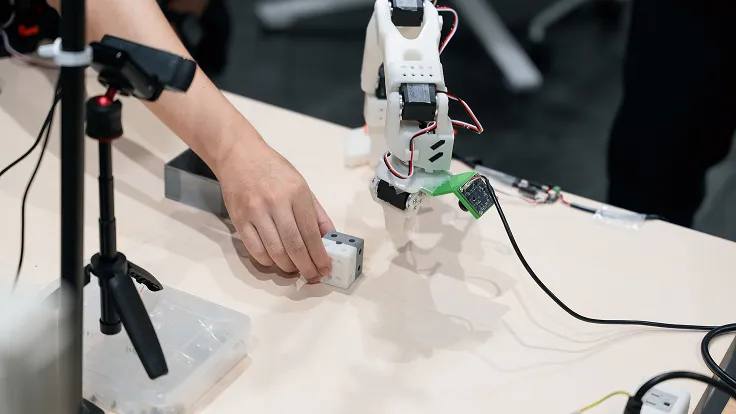
そうして生まれたのがマスターレスピッキングです。アームに取り付けたカメラで初めて見る部品を認識し、どう掴むかをその場で考えて、そのまま実行する。人が教えなくても、です。2026年6月に工場の実生産ラインへ試験導入し、現在は条件付きで稼働させています。
──マスターレスピッキングは、従来のロボットと何が違うのでしょうか?
従来のロボットは部品ごとに3Dモデルデータを人が登録してあげて、初めて「これを掴めばいい」と判断できました。つまり部品が変わるたびに、その登録作業を一からやり直す必要があったんです。マスターレスピッキングはAIに画像学習をさせることで、その登録作業を丸ごとなくした技術です。初めて見る部品でも「こういう形だから、ここを持てば大丈夫」とその場で判断できます。新しい部品を1つ追加する作業も従来なら丸1カ月かかっていたのが今は1時間もあれば終わります。
それに、開発自体も非常に速かったんですよ。以前なら、実際の生産ラインに搭載するまでに2年ほどかかる内容を、この取り組みでは4カ月ほどで実現しました。
そうですね。このプロジェクトでは、1つの取り組みをおよそ3カ月ぐらいで形にしたいと思っています。
私としては、とにかく早く量産まで持っていって、投資の効果をすぐ出したいという思いがありました。そうすれば次に進めますし、社内へのアピールにもなる。このスピード感自体、今までとは全然違う感覚でやっていましたね。
実際、「決裁の交渉はT・Kさんがやるから、やりたいことを一回書いて」と言われて書類を出したら、もう次の週には決裁が下りていて、「早いですね」と驚いたこともあります(笑)。そうやってT・Kさんが従来にないスピード感で動いているのを見て、自分もそのペースに合わせなきゃと、急いで進めるようになりました。「これできたので、次に進めておいて」と声をかけ合っては、すぐ次の作業に取りかかる。それをひたすら繰り返している感じです。
正直、最初はこのスピード感に急かされるのが、ちょっと苦手でした(笑)。しかし、要求水準が高くなるのは仕方のないことなんですよね。自分がやりたいことと、それに対する要求水準は、基本トレードオフだと思っています。今行っている業務は、大半が自分のやりたいことをやらせていただいているので、そこは踏ん張ってついていくようにしています。
そもそもこのスピードを生んでいるのは、T・Kさんの思い切りの良さだと思います。コントロールできないことや、本質とはずれたことの心配をしてしまうことも多いんですが、T・Kさんの顔と掛け声を聞くと、そういう余計な心配がなくなるんですよね。おかげで、目の前の業務に集中できています。
SCENE03
マスターレスピッキングは通過点。
目指すのは進化し続ける工場。
──マスターレスピッキングが形になった今、達成感はありますか?
正直、まだ「節目」という気持ちではないんですよね。
ずっと泥の中にいる気持ちです(笑)。
私たちもマスターレスピッキングがゴールだとは思っていないんです。1つできたら早く現場に入れて早く次のテーマに移る。終わる前から、もう次が走り始めているんですよ。その代わり達成感は日々の中にあります。ロボットを扱うのが初めてのメンバーと一緒に動かしてみて「よし、動かせた」となる。そういう小さな挑戦を毎日のように越えている感覚です。
──この先は、どんなところを目指していきたいと考えていますか?
まずはマスターレスピッキングの台数を増やしていくことです。労働人口が減っていく分をロボットに担ってもらうには最終的に数千台という規模が必要になります。でも、その数千台に1台ずつ教えていく時間も人手もありません。そこで考えたのが、いわば「脳みそのコピー」をつくる発想です。コピーのもとになる部分さえきちんとつくり込んでおけば、あとはロボット本体を用意して中身をコピーしていくだけで済む。コピーは同時並行でできるので100台欲しいと言われたら、そのまま100台準備できるんです。
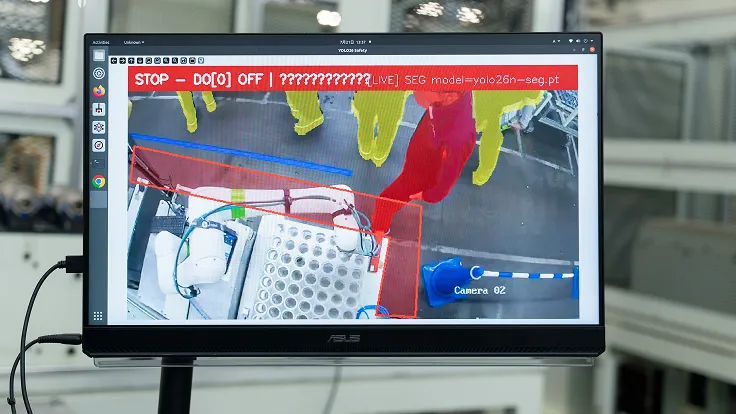
この効率の違いは規模で見るとわかりやすいと思います。生産技術全体では何百人という規模のスタッフが日々自働化に取り組んでいますが、それでも将来的な労働人口減少の規模を考えると、従来の延長線上だけでは十分とは言えません。それに対して、私たちのチームはわずか数名ですが、ロボットの台数を着実に増やし続け、省人化の成果を積み上げていきたいと考えています。
ただ、最終的に目指す工場の姿は、あえて細かく決めすぎないようにしています。「子どもが絵に描くような将来の工場」くらいのイメージがちょうどいい。ロボットがロボットを直してロボットがクルマをつくっています、みたいな。前例のない領域では、それくらい漠然としている方が発想を縛らずに済むんです。
一方で私は将来も人とロボットは共存しながらものをつくっていくと思っています。5年後を考えても人がまったくいなくなる工場はそう多くないはずです。人が安心して働ける環境をきちんとつくっていかないと、いくら技術が優れていても、現場には広がっていかないと思うんですよね。
──個人としては、それぞれどんな目標を持っていますか?
生成AIが普及した背景には、海底ケーブルやデータセンターのような基盤がたくさん積み上げられてきたことがあると思っていて。フィジカルAIにはまだない基盤がたくさんあるので、それをつくれる人間になりたいです。しかし、SUBARUに合ったフィジカルAIの基盤が何かは、まだわからない点が多いんですよね。不明点は、PDCAを回すことで解消していきたいと思っています。それによって、目的に合ったフィジカルAIの基盤を構築できる人間になりたいですね。
私はやるからには、自分たちで考え、意思決定しながらスピード感を持って進める組織でありたいと言っているんです。自分たちできちんと成果を出し、その成果に責任を持ちながら、次の挑戦へとつなげていく。そういう姿を目指していきたいですね。
この部署自体を、会社にとってすごくインパクトのある存在にしたいと思っています。称賛されて、あそこで仕事したいと思われるような部署に。社内からの期待も大きいので、その期待に応えられる技術に育てたいですね。
実は正式なメンバー以外にも40名ほど、本業を抱えながらこの領域に加わってくれている仲間がいます。やりたいと手を挙げて自ら入ってくる。それがいちばん力を発揮できるんですよ。こういう動き方が、いずれ全社的に当たり前になればいいなと思っています。
──最後に、この分野に挑戦する面白さと、どんな仲間と一緒に働きたいか、学生へのメッセージをお願いします。
いい意味で、“変人”であることですね(笑)。出る杭であること、突出した考えを持って、自分のやりたいことを主張してやりきる人がいちばんだと思います。
この分野はまだまだ未成熟なのでチャンスがめちゃくちゃ多いんですよ。新卒なのに、すぐ私たちを超えてくるレベルの人も全然います。技術を試したい人、成果で会社や社会に貢献したい人には、ぜひ来てほしいですね。
いろんな方面で突出した人が集まっているので、自分の目標となる人がきっと見つかると思います。ここをやりたいと思ったら、その人を指標に頑張ればいい。実際、私自身もそうやって、目標となる人に囲まれながら日々成長させてもらっています。