社員紹介
誰も踏み込んだことのない領域を切り開く。
人の可能性を広げるためのフィジカルAI開発。
T・O
2019年入社 航空宇宙技術開発部
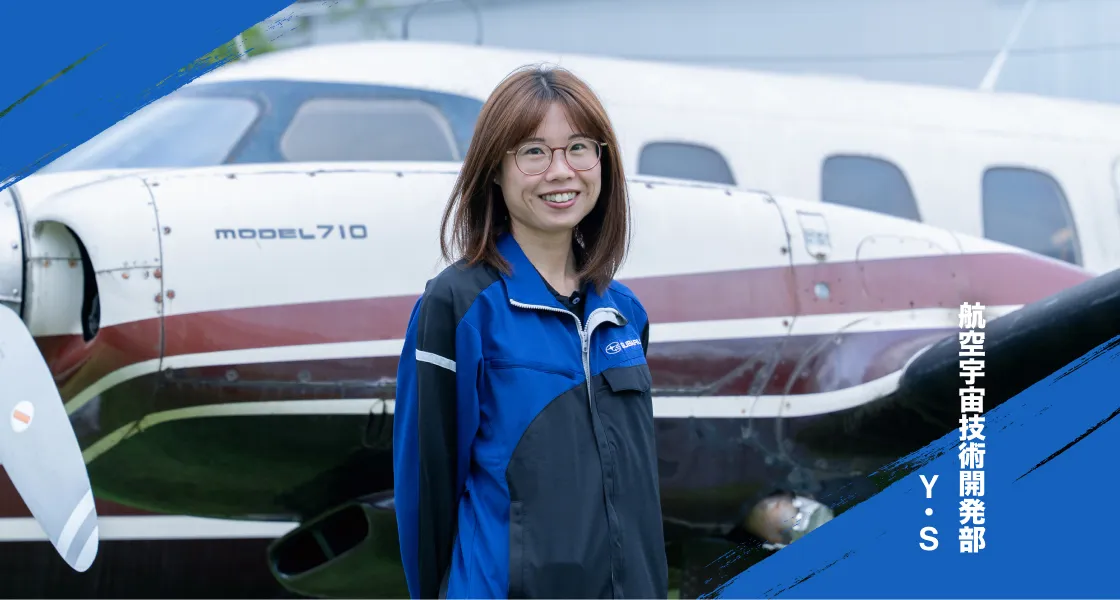
フィジカルAIの開発に取り組むエンジニア。博士課程では無人航空機の誘導アルゴリズムを研究し、入社後は無人航空機自律システムの開発を担当。現在は無人航空機と工場向けロボットという二つの領域を横断しながらAI開発を進め、航空宇宙技術開発部(将来技術)AI開発チームのリーダーも務める。小さいころから抱いていたパイロットへの夢が「パイロットのためにできることをやろう」という決意に転換した先に、フィジカルAIという領域がありました。

T・Oさんのキャリアパス

POINT
無人航空機のシステム設計を担当。無人航空機の「認知・判断」に関する部分や人との連携に関する研究開発に従事し、次第に無人航空機が「どのように考えどのように飛ぶか」についてAIの研究に専従。現在では無人航空機だけでなく、自律的に動くもののAI(=フィジカルAI全般)の開発に幅を広げています。
AIにはまだできない領域がある。
そこに踏み込むフィジカルAIという挑戦。
私が取り組んでいるのは「フィジカルAI」と呼ばれる領域です。生成AIがチャットのやり取りから返答を考えるのに対して、フィジカルAIはセンサーの情報を受け取り、次の動きを出力します。ただ、生成AIが学んできた文章や画像と違って、モノを動かすときの力加減や体の使い方はデータとして世の中にほとんど存在しないため、現状はモノづくりの現場では人の経験や判断が欠かせません。そこに踏み込んでいくのがフィジカルAIです。
その中で、私が手がけているのが無人航空機のAI開発です。風向きが変わっても、想定外の状況が起きても、姿勢や速度を読み取りながら「今どう動くべきか」を自律的に判断する。パイロットが操縦桿を握って瞬時に下しているあの判断をAIに学ばせていくイメージです。どれだけシミュレーションの中で完璧に動いても現実の世界では想定外のことが必ず起こります。ただ、その想定外にこそ発見があるんです。私の考えた動きがAIを通じて形になる瞬間が、この仕事のいちばんの面白さです。
パイロットのためにできることを。
その言葉が今の仕事の原点をつくった。
パイロットになる。それが、小さいころからの夢でした。大学院でも迷わず航空宇宙系のコースへ進みましたが、私には航空身体検査の高いハードルがあり、夢を諦めかけていた時期があります。そんなとき一緒にパイロットを目指していた友人と話す機会がありました。「工学を頑張っているなら、その経験をパイロットのために活かしてほしい」。その言葉が私の進む方向を変えてくれたんです。パイロットのためにできることをやろう。そう決めてからはパイロットのためになる技術を誰よりも深く追いかけるようになりました。
博士課程の研究テーマは、「動的障害物の存在する環境下での衝突回避誘導飛行アルゴリズム」で、複数の無人航空機がお互いの動きを予測しながら自律的に避け合えるかという、当時は誰も手をつけていない領域でした。また、並行して学生主体で取り組んでいた有翼式ロケット実験機の開発では、機体システム全体を一からつくり、想定外の場面に直面しながらも、飛行試験まで実施することができました。どちらの経験にも共通していたのは、初めてのことに挑むときは、どれだけ理想を描いても前もってすべてを見越すことはほとんどできず、やってみて初めてわかることが必ずあります。失敗は「できなかった」ではなく、「できないことがわかった」。未開拓の道を進む今も、同じことを感じています。
この経験を活かして挑戦を続けられる場所で専門をとことん突き詰めたい。そう考えていたときに出会ったのがSUBARUでした。先に就職していた大学院の後輩から「エンジニア一人ひとりの裁量が大きくて、やりたいことを思い切り追いかけられる」という話を聞き、ここなら好きなことを突き詰められそうだと感じて入社を決めました。
二つの未開拓領域を進んでたどり着いた答え。
動きの正解は人の感覚の中にあり、人に受け入れてもらえなければ意味がない。
無人航空機のAI開発では、機体を右に傾ける、上昇するといった動きをひたすら試行させて、統計的に「この動きが正解だ」という感覚を身につけさせていきます。しかも無人航空機は空中で止まれませんから、少し先の動きまで予測しながら判断し続けなければなりません。実はここまでならシミュレーションの中である程度は実現できるのですが、実際の機体に載せて外で飛ばすと、勝手が大きく異なります。「こんなことまで考慮しないといけないのか」という発見もあれば、「ここは意外と教えなくてもよかった」という気づきもあって、人間の無意識を一つずつ言語化してはAIに落とし込んでいく。この試行錯誤がとにかく面白いです。逆にAIのデータを読み解くことで、私が無意識にやっていたことに気づかされる場面もありますね。
今は工場のチームと一緒にロボットのAI開発にも取り組んでいます。空を飛ぶ無人航空機の周囲には障害物がほとんどありませんが、工場のロボットは事情が違って部品などつかむべきものが目の前にあり、自らつかみにいかなければならない場面もある。たとえば人が握手をするときは、相手に応じて無意識に力加減を調整しています。しかしロボットにそれをさせるには、「何ニュートンの力で、どの角度で動かすのか」といった行動を、数値として表現する必要があります。一方、人間は明確な数字で考えていません。だから今は、ロボットで実現する「行動」というものをもっと深く理解しなければと感じています。
それでも、無人航空機とロボットの二つに携わるからこそ見えてきたのは、どちらも突き詰めれば、人間が無意識にやっていることをAIに教える作業なのだということです。動きの"正解"は数値ではなく人の感覚の中にあり、最後に判定するのは動きを見ている人間にほかなりません。だから大切なのは、AIがどう動くかよりも見ている人がどう受け取るか。フィジカルAIが世に出たとき、人はまず「怖い」「何をするかわからない」と感じるかもしれませんし、いくら精度を上げても人に受け入れてもらえなければ意味がない。そこがこの仕事のいちばん難しく、いちばん大切なところです。
人の能力を広げ、自然に受け入れられるAIへ。
AIを意識しなくなったとき、この仕事は完成する。
こうした未開拓の領域に挑戦できるのはSUBARUという環境があるからだと思います。SUBARUにはスペシャリスト制度 ※1があり、私も2025年度に認定を受けた一人です。一般的な企業では価値を生むために技術を使いますが、スペシャリストは技術を深めること自体が価値になる。やりたいことを突き詰めることが会社への貢献として認められる環境だからこそ、誰も踏み込んだことのない領域でも思い切って進んでいけるんです。
もう一つ、SUBARUには人を中心に考える思想が一人ひとりに染みついていて、議論をしていても「使う人のことを考えると、こういう動きがいいよね」という声が自然と出てきます。そんな環境でつくるAIはシミュレーションで動いただけでは終わらず、現場で人に認められて初めて完成といえるんです。
私が目指しているのはAIが人を置き換えるのではなく、人の能力を拡張する存在になること。パイロットのためにできることをやろうと決めた日からその思いは変わらず、今はその対象がパイロットからすべての人に広がりました。AIが能力を拡張してくれているのに、誰もそれを意識することなく、抵抗感もなく自然に使っている。そんな状態をつくることが、今の私のいちばん大きなテーマです。
- ※1 高度な専門性を持つ技術者を会社が認定し、その専門性を通じた価値創造を深めること自体を評価・処遇する社内制度。
未開拓の道は、まだ続いている。
自分が何をやりたいか、今こそ考えてほしい。
やりたいことは、まだたくさんあります。ただ、そのすべてに私一人で挑むことはできません。だから今は、それぞれの領域で主役を担える仲間を増やしたいと思っています。大切にしているのは「こういう使い方もできるんじゃないか」とチームで自由に議論を交わすこと。そこから生まれた気づきは教わった知識と違って肌感覚として残りますし、私自身が思いもしなかった発想に出会えることもあります。頼れる仲間が増えていけばチームで切り開ける領域はどこまでも広がっていくはずです。
就職活動中の学生に会うたびに伝えているのは、「就職を目的にしないでほしい」ということです。大切なのは自分の人生でやりたいことを実現できる場所かどうか、という視点で働く場所を選ぶこと。働き始めると、じっくり考える時間は少なくなります。小さいころからやりたかったこと、この先も続けたいと思えること。就活のためではなく、自分の人生のためにそれを考えられる今が、最後のまとまったチャンスです。パイロットになれなかった私は、今、空を飛ぶAIをつくっています。夢は諦めたのではなく形を変えた。だからこそ皆さんにも自分が何をやりたいのかを真剣に考えてほしいです。
とある1日の流れ
出勤
朝礼、各メンバーの今日一日の作業内容をメンバー内で共有します。
AI学習状況チェック
前日に回した学習結果をシミュレーションなどで確認、学習結果の考察を行います。このチェック結果がその日一日の作業を大きく左右します。
チーム内相談
それぞれのチームメンバーが朝一で確認・考察した内容のうち、悩ましい内容について相談し、考察をさらに練ります。
追加シミュレーション作成
学習状況チェックの際に追加でシミュレーションして確認したい内容があれば、昼休みの間の時間も有効に計算が進むように準備します。
昼休み
(AIは追加のシミュレーション中)
プロジェクト課等との調整
「AIを作るための議論」ではなく、「どのようなAIが必要か」「何を自律的にすべきか」といった観点で、プロジェクト側との相談を進めます。
追加シミュレーション結果確認
午前中に回したシミュレーション結果などを確認し、仮説の裏付けなどを行います。内容によってはメンバーや、他課などに共有し意見をもらうなどします。
追加・修正検討
シミュレーション結果による仮説実証や意見交換などから得られた内容をもとにAIの改善アイデアを練り、学習アルゴリズムなどを追加実装します。
学習開始・帰宅
学習が安定していることを見届けたら帰宅します。
(AIは人が休んでいる間に学習中)
休日の過ごし方
仕事とは別でAIの開発などを個人的に楽しんでいます。
たまに一般のAIのコンペティションにも参加したりしています。そのほかはドライブや乗馬などをしています。